
Ingénieur en conception mécanique et Maker dans l’âme, Alex Darrous nourrit depuis l’enfance une passion pour les jeux mécaniques, les LEGO et la robotique. Après avoir participé à des compétitions de robotique et découvert l’impression 3D pendant ses études, il a développé Charlie, un robot capable de jouer aux échecs avec un humain. Onze ans après sa première version, il a entièrement repensé ce projet pour en faire un système plus accessible, piloté par une application Android et un téléphone placé au-dessus de l’échiquier. Testé au Nantes Maker Campus, Charlie a évolué grâce aux retours des visiteurs. Aujourd’hui, Alex continue d’expérimenter, de fabriquer des objets utiles à partir de composants disponibles et souhaite s’impliquer davantage dans les fablabs pour partager ses connaissances.
Qui es-tu ?
Je m’appelle Alex Darrous. Je suis ingénieur en conception mécanique, et Maker dans l’âme.
Quel a été ton parcours et comment es-tu venu à la fabrication DIY, à l’impression 3D et à la robotique ?
Depuis l’enfance, je suis attiré par les jeux mécaniques et manuels. L’un de mes premiers jeux, c’était le Meccano. Ensuite j’ai découvert les LEGO, qui m’ont amené aux compétitions de robotique WRO (World Robot Olympiad). Pendant mes études universitaires, j’ai commencé à utiliser des imprimantes 3D, et ça m’a tout de suite séduit, avec cette promesse qu’on pourrait tout fabriquer.
Tu construis beaucoup de robots en LEGO. Qu’est-ce qui te plaît particulièrement dans le fait de partir de briques et de composants simples pour créer des machines capables de réaliser des choses complexes ?
Ce qui m’attire dans le LEGO, c’est la rapidité entre l’idée et sa réalisation. Et son vrai atout, c’est que ce n’est pas qu’un jeu pour enfants. Je pensais que le LEGO allait m’aider à devenir un meilleur ingénieur en mécanique… mais c’est l’inverse qui s’est produit : c’est mon métier d’ingénieur qui m’a aidé à construire de meilleurs robots en LEGO !
Comment est née l’idée de créer Charlie, ton robot capable de jouer aux échecs avec un humain ?
Je cherchais un défi, et j’ai eu cette idée pour mon projet universitaire. Onze ans plus tard, je l’ai entièrement reconstruit avec l’expérience acquise dans mon travail.
Charlie combine mécanique, programmation et robotique. Quelles ont été les principales difficultés à résoudre pour lui permettre de déplacer les pièces et de jouer de manière autonome ?
Le défi mécanique, c’était d’utiliser un seul moteur pour saisir les pièces, les soulever et les reposer : ce sont deux mouvements distincts, commandés par un seul moteur. Pour y arriver, j’ai conçu un système mécanique complexe, basé sur un mécanisme de Genève, qui ressemble à de la programmation mécanique.
Côté programmation, le défi, c’était l’analyse d’image. Je voulais un algorithme fiable, qui reconnaisse tous les coups et s’adapte au mieux aux conditions d’éclairage.
Tu viens de terminer une deuxième version de Charlie. Qu’est-ce que cette nouvelle version apporte par rapport à la première ?
La deuxième version, c’est davantage un produit, qui peut être construit et utilisé par tout le monde. J’ai réalisé un manuel de construction avec BrickLink Studio, et une application Android facile à utiliser. Et surtout, la première version avait besoin d’un ordinateur pour analyser les images ; aujourd’hui, tout se fait sur un téléphone installé au-dessus de l’échiquier.
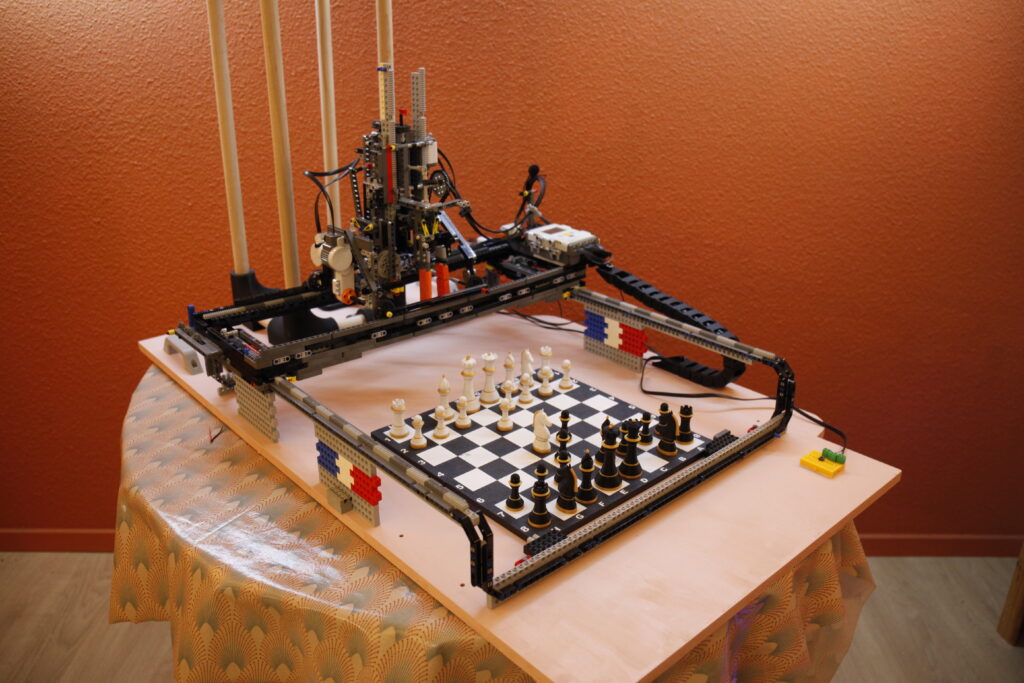
Tu as pu tester cette nouvelle version au Nantes Maker Campus, notamment lors de nombreuses parties avec les visiteurs. Qu’est-ce que ces essais grandeur nature t’ont appris sur ton robot et sur sa conception ?
Le Nantes Maker Campus m’a fait découvrir plusieurs points faibles, mécaniques et informatiques, que j’ai corrigés ensuite. Mais surtout, j’ai eu l’avis des enfants, et j’ai ajusté le robot en fonction de leur comportement. Par exemple, ils posaient souvent la main sur l’échiquier au moment où le robot prenait la photo, et l’analyse d’image échouait. J’ai donc modifié l’algorithme pour qu’il reprenne une photo lorsqu’il détecte une main.
Certaines casses mécaniques apparues pendant ces tests t’ont amené à refaire plusieurs pièces. Comment ces imprévus font-ils évoluer tes projets ?
Honnêtement, je n’ai pas eu beaucoup de pièces cassées, mais maintenant je prends soin de calculer la résistance des pièces et de ne pas forcer sur les pignons pour ne pas les abîmer, et ça fonctionne bien !
Le partage et l’échange semblent occuper une place importante dans ta pratique. Qu’est-ce que les autres Makers et les projets qu’ils partagent t’apportent dans ta propre démarche ?
C’est très enrichissant de regarder les projets des autres et de voir comment ils résolvent leurs problèmes. D’ailleurs, pour le mécanisme de la pince, je me suis inspiré de l’un des meilleurs Makers : la chaîne YouTube Stuff Made Here, et sa vidéo où il construit une machine à casser des œufs.
Après cette deuxième version de Charlie, qu’est-ce qui te donne envie de continuer à expérimenter et de construire de nouveaux robots ?
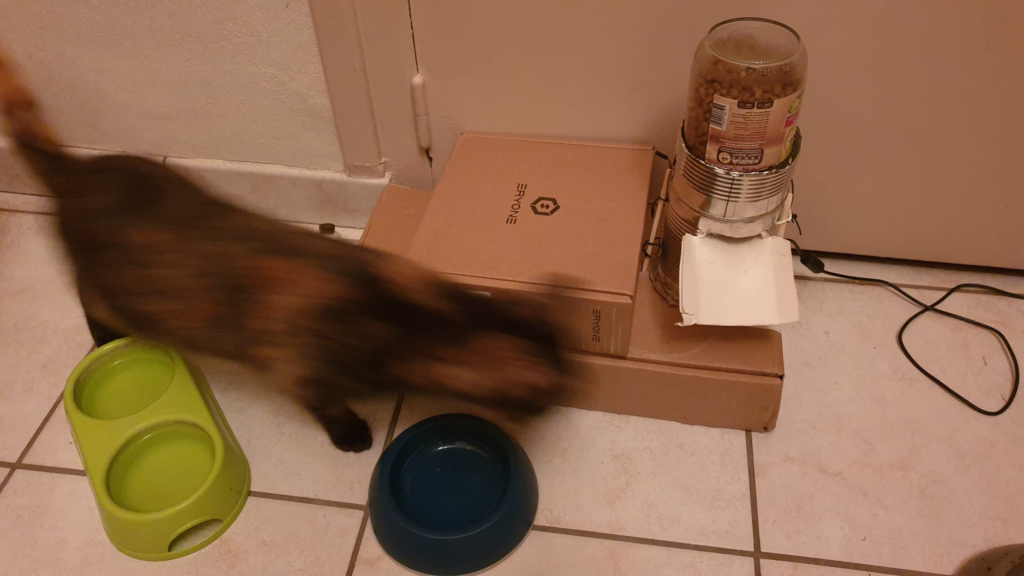
Pour moi, être Maker, c’est être libre. Je ne dépends pas des entreprises pour fabriquer ce dont j’ai besoin : je peux le faire moi-même, surtout quand je ne trouve pas ce que je cherche dans le commerce. Avant les vacances, il me fallait un distributeur de croquettes pour les chats et un arrosage automatique pour mes tomates : je les ai fabriqués en deux jours, avec des composants que j’avais sous la main. Je n’ai rien payé, je n’ai pas attendu de livraison, et en plus c’est écolo, puisque mes projets sont recyclables à 100 % dans d’autres projets.
Et à l’avenir, j’aimerais m’impliquer davantage dans les fablabs, et partager ce que je sais faire.